Barrière de parking
Objectif : gérer le comportement d’un système automatisé.
- Identifier les principaux composants de la chaîne d’information d’un système,
- Réaliser, en logique programmée ou câblée, un prototype d’un système à commande logique combinatoire,
- Réaliser un diagramme d’état-transition modélisant le comportement attendu d’un système.
Vous répondrez aux questions sur un document texte (MS Word, LibreOffice Writer ou Texte Cryptpad).
La présentation doit être claire, concise, soignée, et comporter des captures d’écran et photos pertinentes.
Mise en situation
On se propose d’automatiser une barrière permettant de gérer le flux des véhicules à l’entrée d’un parking.

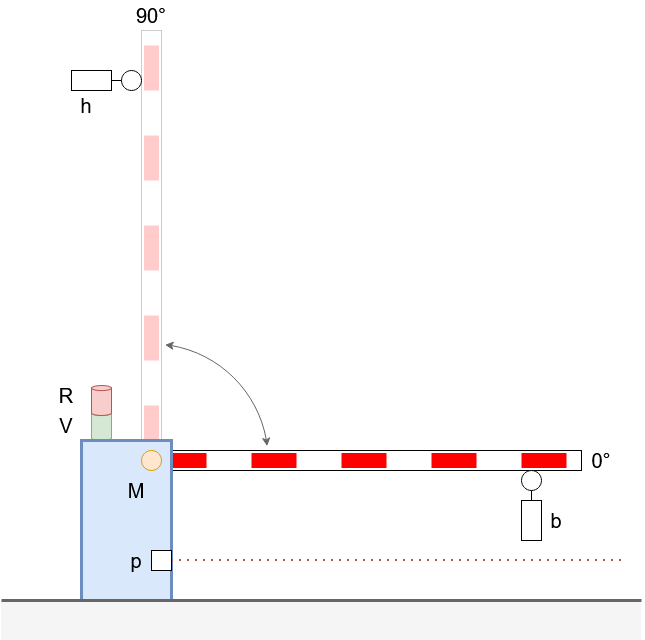
La barrière est équipée de :
- de deux capteurs h et b permettant de détecter les positions haute et basse de la lisse (la barre horizontale),
- de deux feux, un rouge et un vert (variables logiques R et V) : le feu vert ne s’allume que lorsque la barrière est en position haute, dans le cas contraire, c’est le feu rouge qui est allumé,
- d’un détecteur de présence p qui est à l’état haut dès lors qu’un obstacle se trouve sous la barrière,
- d’un motoréducteur dont la commande M et gérée de la manière suivante :
- M = 0 : moteur arrêté,
- M = 1 : moteur allumé pour lever la lisse
- M = -1 : moteur allumé pour baisser la lisse
Travail demandé
Télécharger et décompresser l’archive Barriere.zip dans le dossier réseau (disque1si) du groupe.
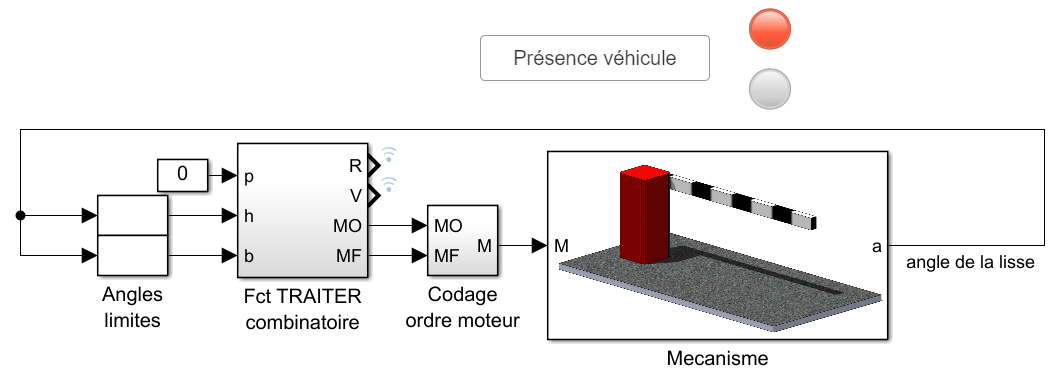
 Ouvrir le modèle multiphysique
Barriere_parking_combinatoire.slx (veillez à ce que le dossier courant de MATLAB soit celui du précédemment décompréssé)
Adaptation des variables
La fonction TRAITER est réalisée avec des fonctions logiques. Les variables « système » ne le sont pas :
- L’angle de la lisse est donné en degrés : la position basse correspond à un angle de 0° , la position haute à un angle de 90°.
- L’ordre envoyé au moteur est un entier valant -1, 0 ou 1.
Angle → Variables logiques
Codage de l’ordre moteur
Pour coder en binaire l’ordre envoyé au moteur, on utilisera les variables logiques MO (moteur ouverture – correspondant à M = 1) et MF (moteur fermeture – correspondant à M = -1), selon la table de conversion suivante :
| M | MO | MF |
|---|---|---|
| 0 | 0 | 0 |
| 1 | 1 | 0 |
| -1 | 0 | 1 |
Fonctions logiques combinatoires
Dans cette étude, le système fonctionne de la manière suivante :
Au repos, la lisse de la barrière automatique est baissée et le feu est rouge.
- lorsqu’un véhicule se trouve à proximité de la barrière (information donnée par un détecteur de présence p), celle-ci se lève et le feu passe au vert : le véhicule est autorisé à passer,
- lorsqu’il a terminé de franchir la barrière (information également donnée par le détecteur de présence p), le feu repasse au rouge et la barrière se ferme.
L’amplitude du mouvement de la lisse est limitée grâce aux capteurs de fin de course h et b.
ATTENTION : deux entrées indépendantes ne peuvent changer d’état simultanément, il faut donc penser à décaler dans le temps leurs changements d’état !
Réglages
Appeler le professeur
Coller sur votre document une capture d’écran du chronogramme obtenu
| p | h | b | MO | MF | R | V |
|---|---|---|---|---|---|---|
| 0 | 0 | 0 | ||||
| 0 | 0 | 1 | ||||
| 0 | 1 | 0 | ||||
| 0 | 1 | 1 | ||||
| 1 | 0 | 0 | ||||
| 1 | 0 | 1 | ||||
| 1 | 1 | 0 | ||||
| 1 | 1 | 1 |
Appeler le professeur
Barriere_parking_combinatoire.slx, réaliser le modèle de la fonction TRAITER de ce système. Faire la simulation pour vérifier si le comportement de la barrière est celui attendu.